问题从哪里开始
玩具机器狗的挑战,不止于让电机转起来。动作需要考虑支撑、蓄力、发力与归位;语音交互、执行控制和硬件约束也必须协同。
我做了什么
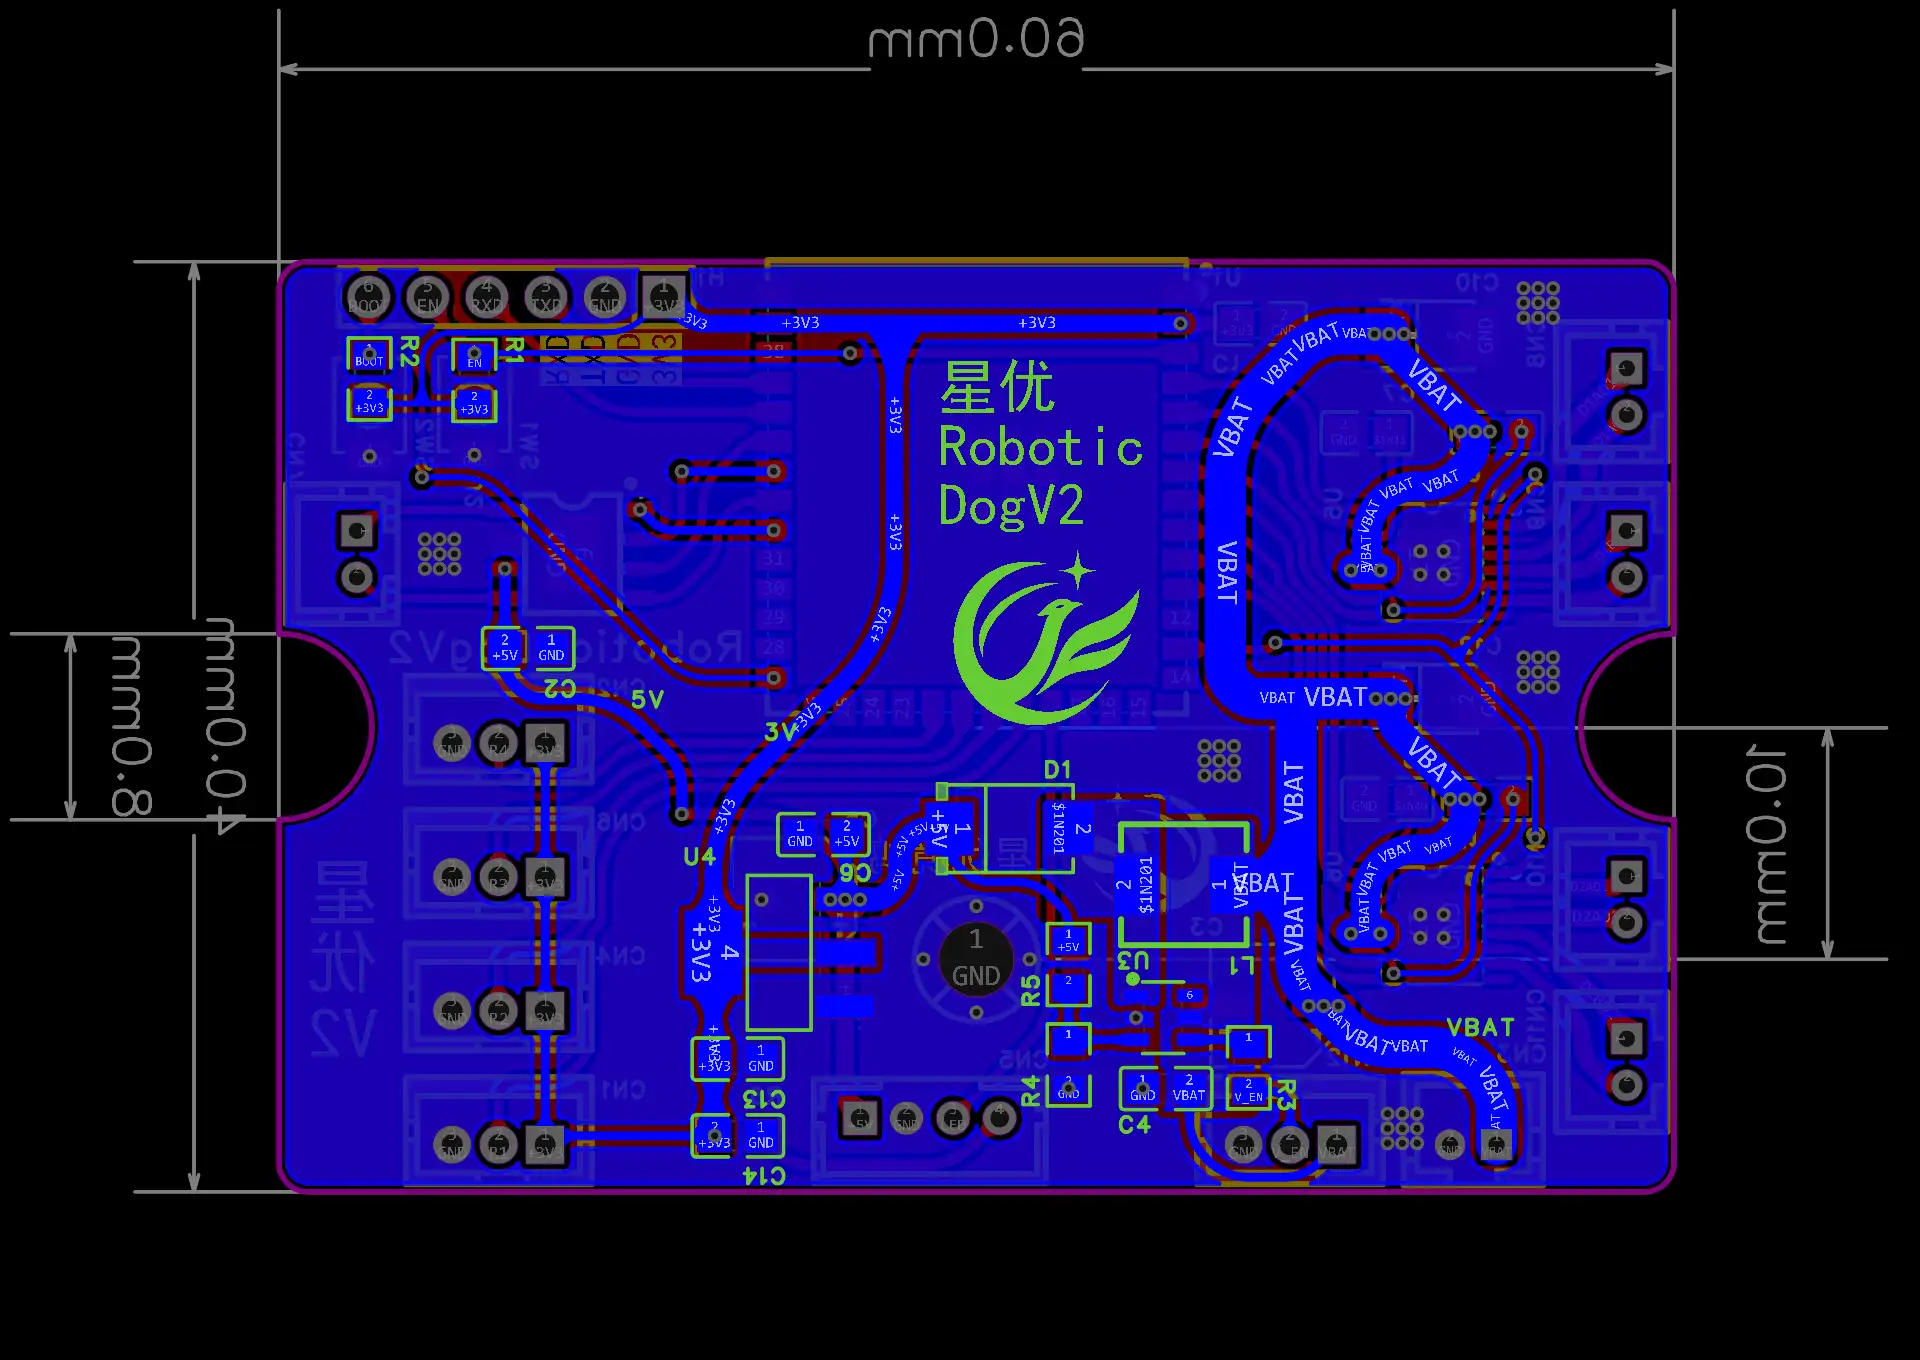
我主要负责 AI 交互、运动代码与整套动作的物理实现逻辑,以及硬件选型与方案设计。从拆解动作阶段,到调参、上板和整机联调,持续把设计带到真实设备上。
好的动作,是软件逻辑与物理世界谈妥的结果。
三个工程决策
01
先理解身体,再设计动作
以腿部相位协同与分阶段状态机组织前进、转向、翻滚等动作,把支撑、发力和归位作为明确阶段。
02
让位置反馈参与决策
使用直流电机、电位计 ADC 反馈和 DRV8833 驱动,结合前馈、死区与定时驱动;按动作选择控制方式。
03
复位也是产品体验
围绕电位计跨零、方向自学习与负载差异,使用环形最短路径、动态提前制动和换向保护,处理动作衔接。
走到了哪一步
- 控制程序已上板并完成真机调试。
- 与 AI 玩偶一同参展,并取得采购合同;不披露客户、数量与金额。
- 后续统一固件的检查记录与早期单动作实测分开解释,不把某个阶段的结果扩大到全部版本。
验证与边界
已上板与真机调试;具体版本分别验证
接下来
继续按动作、固件版本和硬件配置积累可复现的真机记录,并补充可外发的整机演示。
项目说明依据已核对的仓库、实验记录与本人确认整理。
内容核对:2026.10.28